Bölüm 6 Transverse Statical Stability (Enine Statik Stabilite)
Enine statik stabilite, yana yatırılan bir geminin G ve B noktaları arasında oluşan doğrultucu kol (GZ) sayesinde yeniden dik konuma dönme yeteneğidir. Enine stabilite, geminin rüzgar veya dalga gibi dış kuvvetlerle ya da yük kayması gibi iç etkenlerle yana yattığında gösterdiği doğrultucu direnci ve denge halini konu alır.
Meyil, Bayılma ve Metasantr: Temel Kavramlar
- Meyil (Heel): Geminin dalga, rüzgar veya dönüşteki merkezkaç kuvveti gibi dış etkenlerle geçici olarak yana yatmasıdır.
- Bayılma / Sabit Meyil (List): Gemideki ağırlıkların asimetrik dağılımı (sancak/iskele ambarlarında dengesiz yükleme, borda tanklarının eşit tüketilmemesi veya yük kayması) gibi iç etkenlerle geminin bir tarafa kalıcı olarak yatık durmasıdır.
- İlk Metasantr Noktası ($M$ – Initial Metacentre): Gemi küçük açılarla (yaklaşık $15^\circ$‘ye kadar) yattığında, yeni yüzme merkezlerinden ($B_1$) çizilen düşey kaldırma doğrultularının gemi merkez hattını (centerline) kestiği teorik noktadır.
- Metasantr Yüksekliği ($GM$): Ağırlık merkezi ($G$) ile metasantr noktası ($M$) arasındaki düşey mesafedir:
$GM = KM – KG$
(Burada $KM = KB + BM$ olup geminin geometrik batık formuna bağlıdır; $KG$ ise gemideki ağırlık dağılımına bağlıdır).
GZ Doğrultucu Kolu Nasıl Oluşur?
Gemi $\theta$ açısı kadar yattığında:
- Batan su kaması ($LOL_1$) ile sudan çıkan kama ($WOW_1$) yer değiştirir.
- Yüzme merkezi $B$‘den yatan tarafa doğru $B_1$‘e kayar ($BB_1 = \frac{v \times gg_1}{V}$).
- $B_1$‘den yukarı etki eden kaldırma kuvveti ($\Delta$) ile $G$‘den aşağı etki eden gemi ağırlığı ($W$) arasında yatay bir dik mesafe oluşur. Bu mesafeye Doğrultucu Kol ($GZ$ – Righting Lever) denir.
- Küçük Meyil Açılarında ($\theta < 15^\circ$):
$GZ = GM \times \sin\theta$
- Statik Stabilite Momenti (Moment of Statical Stability – MSS):
$\text{MSS} = W \times GZ = W \times GM \times \sin\theta \quad (\text{ton}\cdot\text{metre})$
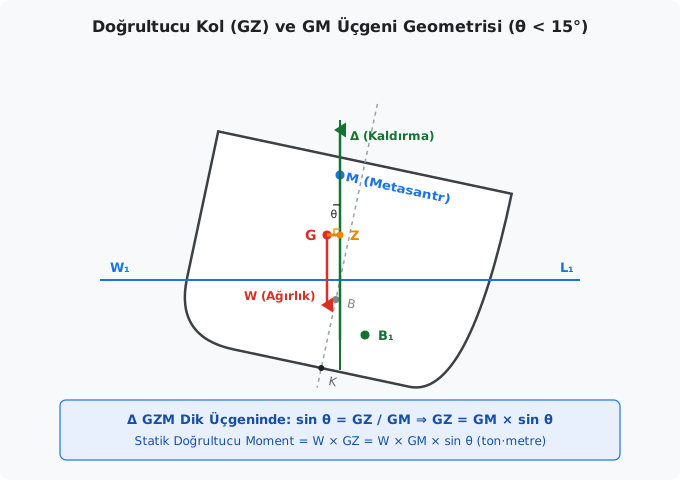
Gemiyi kendiniz meyillendirin: B noktasının B′’ye kaydığını ve GZ doğrultucu kolunun oluştuğunu canlı izleyin. Aşağıdaki üç denge durumunu görmek için KG’yi KM’nin üzerine çıkarmayı deneyin. Simülatörü aç →
Kararlı, Nötr ve Kararsız Denge
| Denge Durumu | G ve M İlişkisi | GM Değeri | Doğrultucu Kol (GZ) | Geminin Davranışı |
|---|---|---|---|---|
| Kararlı Denge (Stable) | $G$, $M$‘nin altındadır ($KG < KM$) | Pozitif ($GM > 0$) | Pozitif ($GZ > 0$) | Gemi yattığında doğrultucu moment oluşur, dış kuvvet kalkınca dik konuma döner. |
| Nötr Denge (Neutral) | $G$ ile $M$ çakışıktır ($KG = KM$) | Sıfır ($GM = 0$) | Sıfır ($GZ = 0$) | Gemi yatırıldığı açıda kalır; ne doğrulur ne de daha fazla yatar. |
| Kararsız Denge (Unstable) | $G$, $M$‘nin üstündedir ($KG > KM$) | Negatif ($GM < 0$) | Negatif / Alabora edici | Gemi dik duramaz; daha da yatmaya meyillidir, loll açısına bayılır veya devrilir. |
GM’yi Pozitife Çevirmenin Yolları
Amaç $G$‘yi aşağı çekerek ($KG$‘yi düşürerek) $GM$‘yi pozitif yapmaktır:
- Gemideki mevcut yükleri ambar diplerine indirmek.
- Geminin mevcut $G$ noktasının altındaki dip tanklara balast almak.
- Geminin üst güvertelerindeki yükleri/ağırlıkları tahliye etmek.
- Tanklardaki serbest yüzey etkilerini (sloshing/FSE) yok etmek (tankları tam doldurmak veya tamamen boşaltmak).
Sert Gemi mi, Narin Gemi mi? (Stiff vs. Tender)
Bir bordadan diğerine yatıp geri dönme süresi olan yalpa periyodu ($T_R$), doğrudan $GM$‘ye bağlıdır:
$T_R \approx \frac{2 \times K}{\sqrt{g \times GM}} \approx \frac{0{,}7 \times B}{\sqrt{GM}} \quad (\text{saniye})$
(Burada $K$: Atalet yarıçapı, $B$: Gemi genişliği).
- Sert Gemi (Stiff Ship):
– $GM$ aşırı büyüktür (örn. $2{,}0 – 3{,}0\text{ m}$).
– Doğrultucu moment çok serttir; gemi yatmaya direnir ve dik konuma aniden, sarsıntılı şekilde döner.
– Yalpa periyodu çok kısadır ($8 – 12\text{ saniye}$).
– Sakıncaları: Gövdede yüksek yapısal gerilmeler, güverte yük lashinglerinin (bağlarının) kopması, personel konforunun bozulması.
- Narin / Yumuşak Gemi (Tender Ship):
– $GM$ çok düşüktür (örn. $0{,}15 – 0{,}20\text{ m}$).
– Doğrultucu moment zayıftır; gemi kolay yatar, ağır ve tembel şekilde doğrulur.
– Yalpa periyodu çok uzundur ($25 – 35\text{ saniye}$).
– Sakıncaları: Dalgalı denizde uzun süre yatık kalma, su alma riski ve $GM$‘nin negatife düşme tehlikesi.
- İdeal Aralık: Rahat ve emniyetli bir seyir için yalpa periyodunun $15 – 25\text{ saniye}$ aralığında olması hedeflenir.
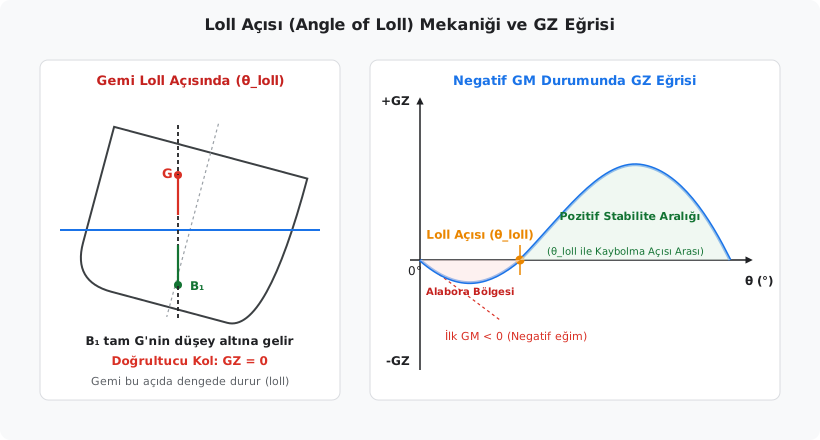
GM Negatif Olunca: Loll Açısı
- Başlangıçta $GM$ değeri hafif negatif (örn. $-0{,}05\text{ m}$) olan bir gemi dik duramaz.
- Gemi yattıkça su altındaki kama büyür, yüzme merkezi ($B$) de yatan tarafa doğru merkez hattından hızla uzaklaşmaya başlar.
- Yüzme merkezinin ($B_1$) düşey izdüşümü tam $G$‘nin altına geldiğinde alabora edici moment sıfırlanır ($GZ = 0$). Geminin bu durumda dengede kaldığı açıya Loll Açısı (Angle of Loll) denir.
- Gemi loll açısından daha fazla yatırılırsa, $B_1$ daha da dışarı kayarak pozitif bir doğrultucu kol üretir ve gemiyi tekrar loll açısına iter. Bu yüzden gemi düşey eksen yerine loll açısı etrafında salınır.
- Büyük Tehlike: Rüzgar veya dalga etkisiyle gemi aniden bir bordadaki loll açısından diğer bordadaki loll açısına (örn. $4^\circ$ İskeleden $4^\circ$ Sancağa) kontrolsüzce “flop” diye vurabilir; bu geçiş esnasında dinamik etkiyle alabora olabilir.
Gemi Tiplerine Göre Tipik GM Değerleri
| Gemi Tipi | Tam Yüklü Tipik GM |
|---|---|
| Genel Kargo Gemileri | $0{,}30 – 0{,}50\text{ m}$ |
| Ham Petrol Tankerleri | $0{,}50 – 2{,}00\text{ m}$ |
| Çift Cidarlı Süpertankerler (VLCC/ULCC) | $2{,}00 – 5{,}00\text{ m}$ |
| Konteyner Gemileri | $1{,}50 – 2{,}50\text{ m}$ |
| Ro-Ro Gemileri | $\approx 1{,}50\text{ m}$ |
| Dökme Cevher Gemileri | $2{,}00 – 3{,}00\text{ m}$ |
- Yasal Asgari Sınır (IMO / DfT): Tüm yükleme durumlarında sıvı yüzey düzeltmesi yapılmış akışkan metasantr yüksekliği ($GM_{\text{fluid}}$) asla $0{,}15\text{ m}$‘den az olamaz.
Kaynak: Ship Stability for Masters and Mates